 TBSD60
 BSD120
 BSD98
 BSD70
 BSD60
 BSD50
 BSD217
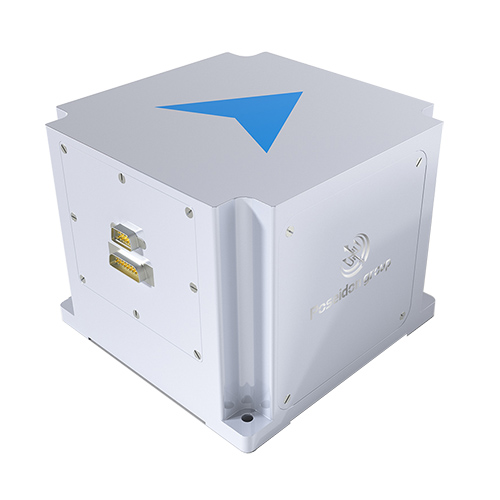 INS1700
 INS970
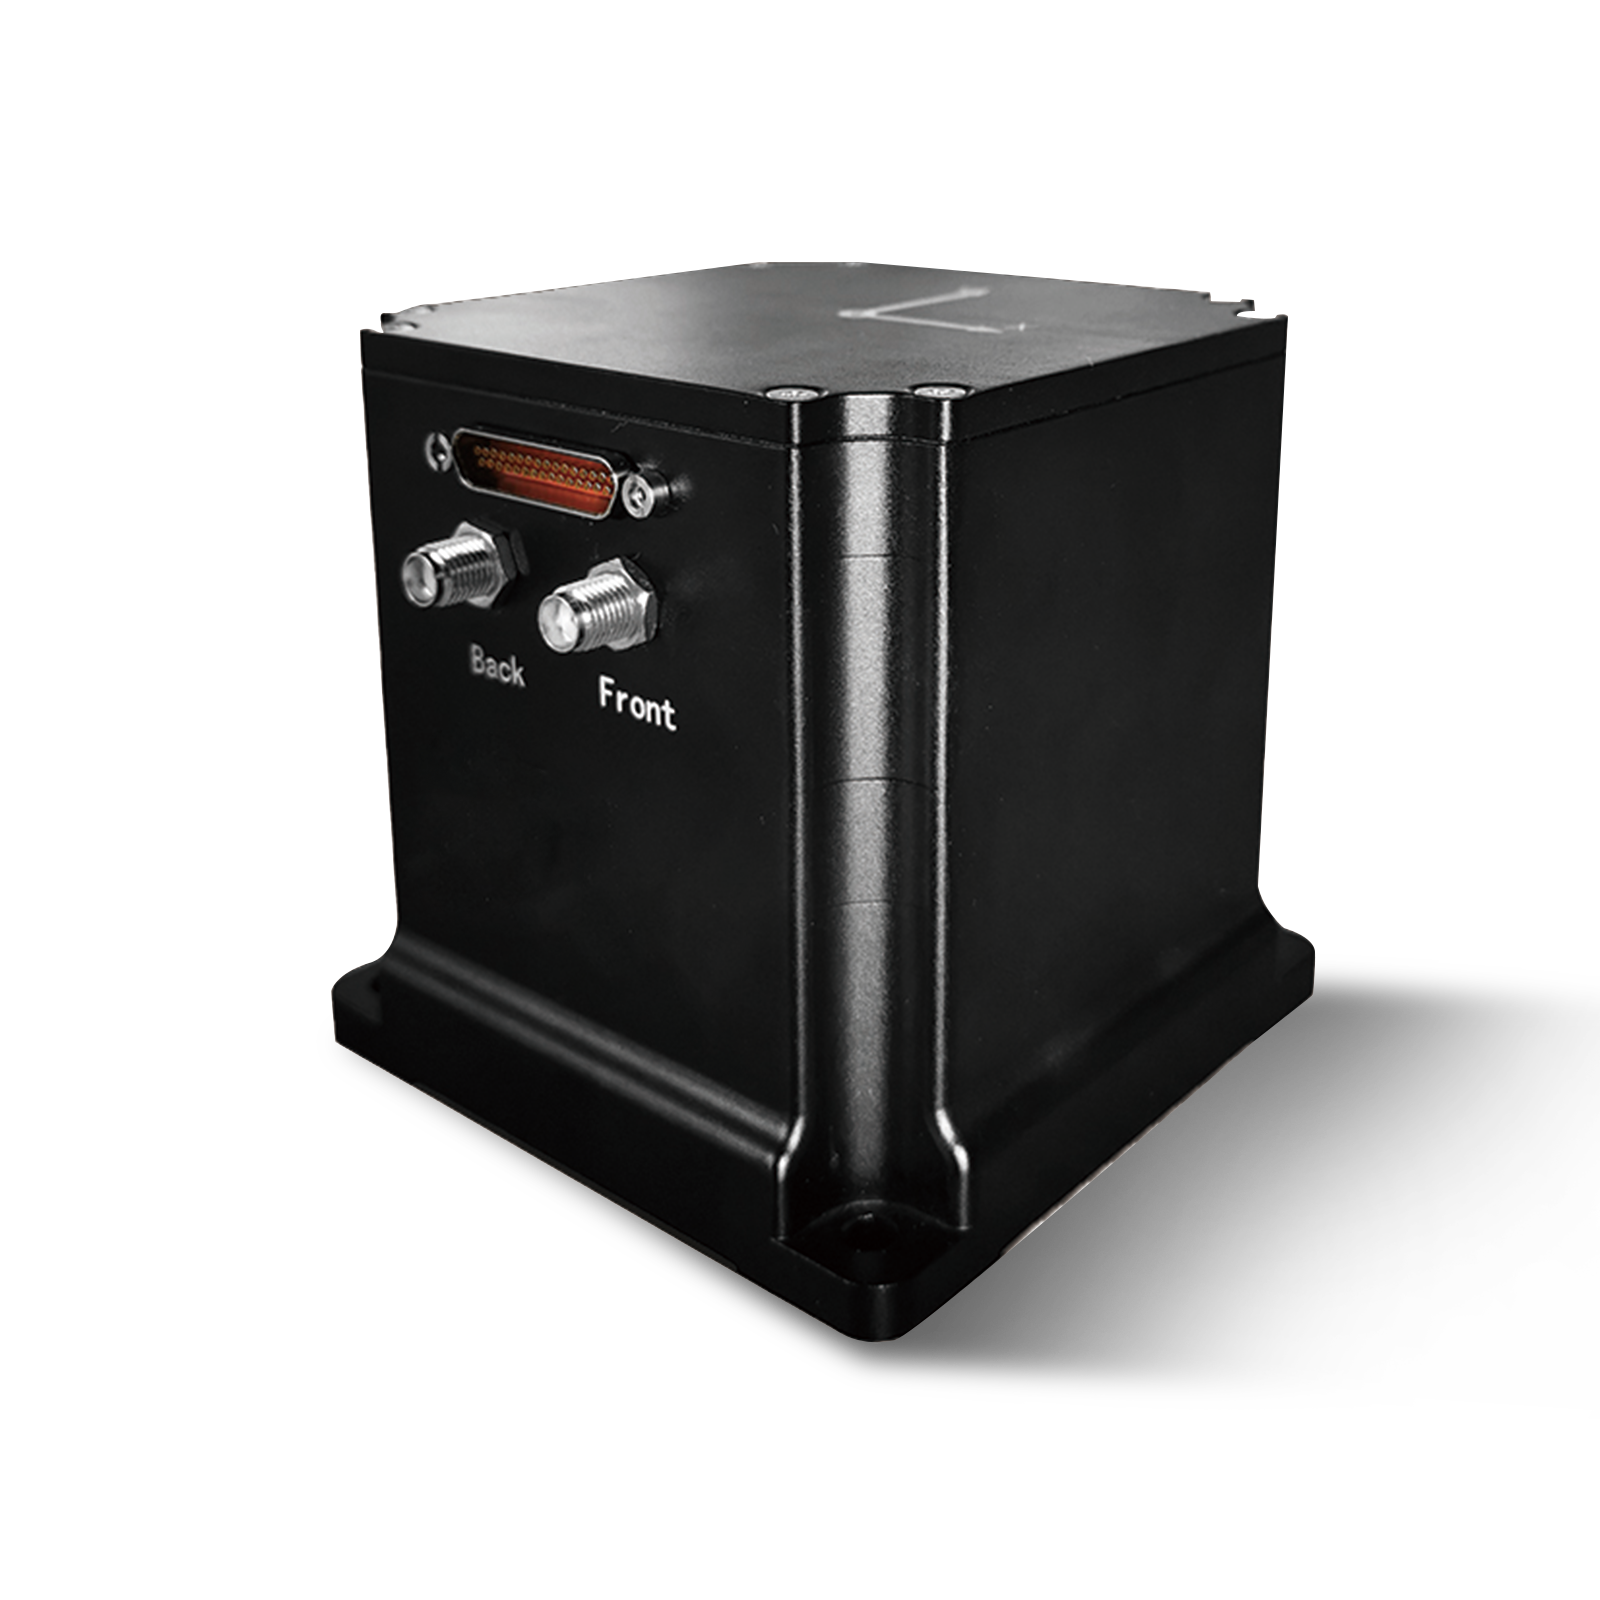 INS570
 INS170
 SLA-4B1L1-65
 SLA-8B1L1-110
 SLA-4B1L1-130
 SLA-16B1L1-160
 SLA-8B1L1-165
 101 Penentuan Posisi yang Terpasang pada Kapal
 102 Komunikasi Akustik
 103 Pelacakan dan Pencarian Lokasi
 Sistem Navigasi Penyelam 104
 105 Sonar Deteksi Intrusi
 106 Suar Pencari Lokasi Pengiriman
 SLLR3000
 SLLR905
 SLLD25
 108IMU
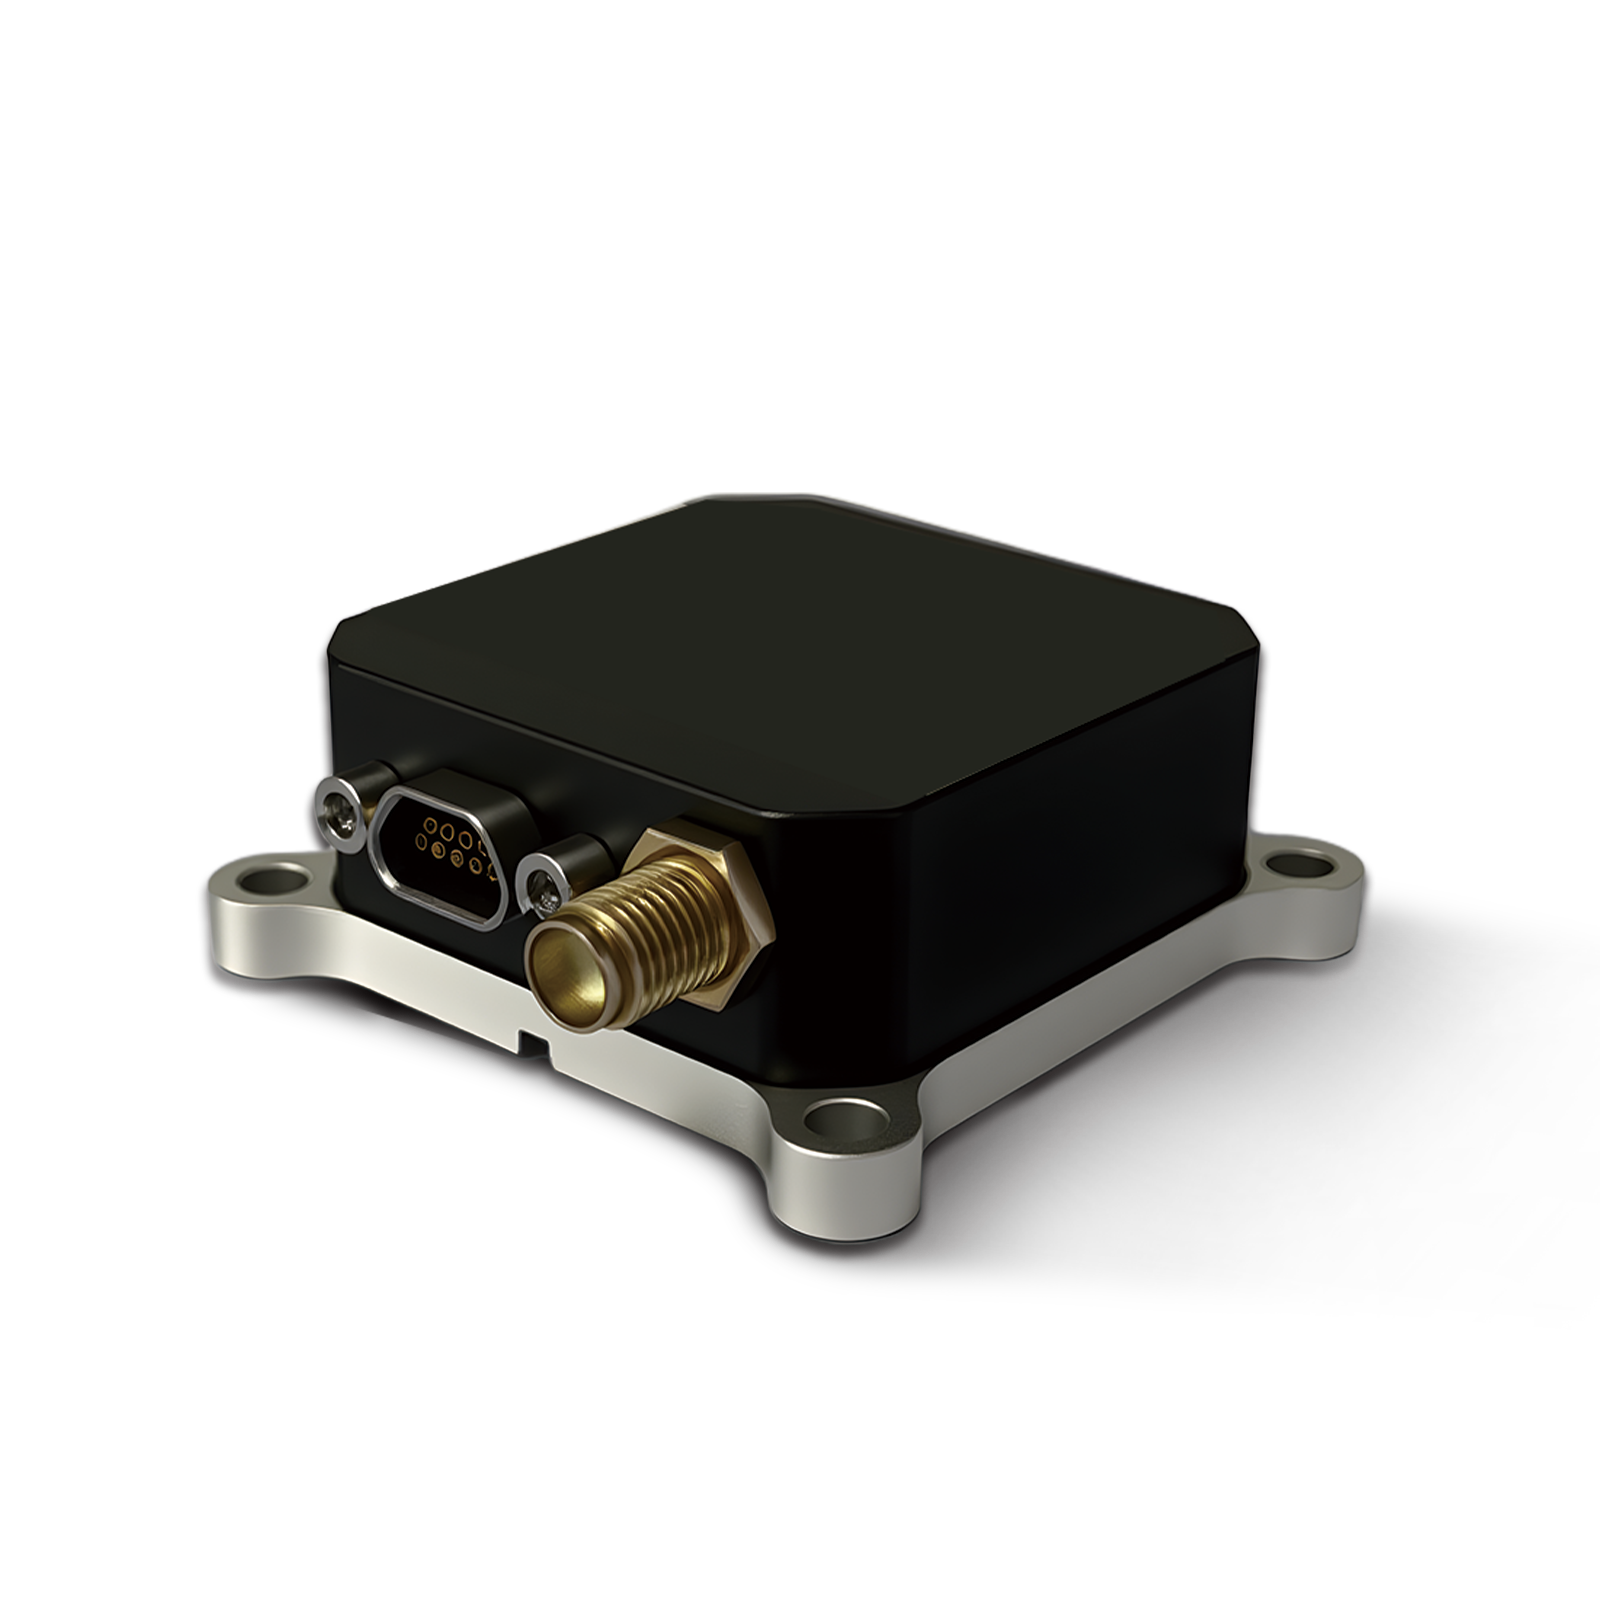 150 meter
 500MH
 160 meter
 170 meter
 SLFC-70
 SLAF280
 MR360


Larutan
Penerapan sistem navigasi inersia untuk pesawat tanpa awak
Penerapan sistem navigasi inersia (INS) pada kendaraan udara tak berawak (UAV) mencakup sejumlah bidang yang meliputi penerbangan otonom, penentuan posisi yang tepat, pelacakan target, dan navigasi di lingkungan yang kompleks. Skenario aplikasi spesifik dan solusi teknis utama tercantum di bawah ini:

Giroskop Serat Optik (FOG) dalam Sistem Radar dan Pelacakan Optoelektronik
Giroskop serat optik (FOG) memainkan peran kunci dalam sistem pelacakan radar dan optoelektronik karena akurasinya yang tinggi, tidak adanya keausan mekanis, dan kemampuan anti-interferensi yang kuat, terutama digunakan untuk penentuan posisi yang tepat, kontrol stabilitas, pelacakan target, dan pengukuran sikap. Aplikasi utama dan keunggulan teknis FOG dalam sistem ini tercantum di bawah ini.

Aplikasi Unit Pengukuran Inersia (IMU)
Unit pengukuran inersia (IMU) adalah unit sensor yang biasanya terdiri dari akselerometer tiga sumbu, giroskop tiga sumbu, dan, dalam beberapa kasus, magnetometer dan barometer terintegrasi. IMU digunakan untuk mengukur percepatan, kecepatan sudut, sikap, dan arah suatu objek, sehingga memberikan informasi navigasi otonom.
